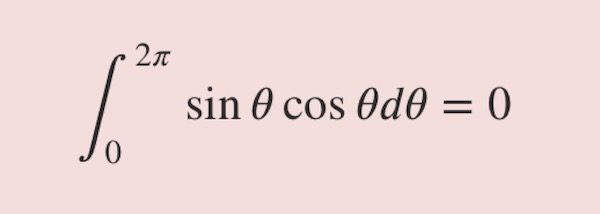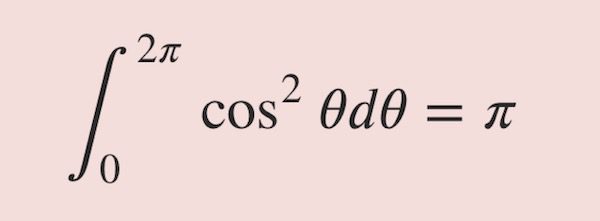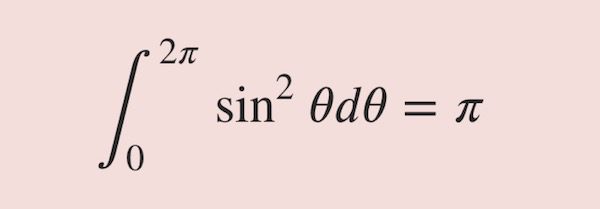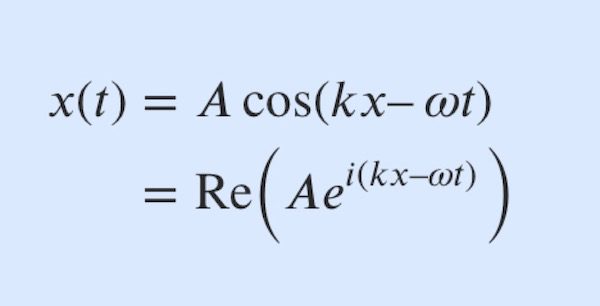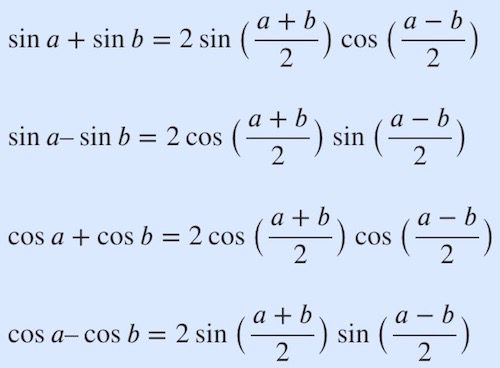
입자의 궤도 방정식
5 (1)

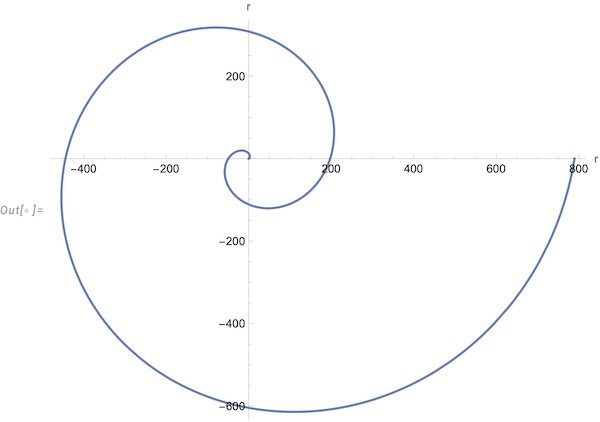
중심력장 하에서 움직이는 입자의 궤도를 구하는 미분방정식을 알아 봐요. 입자의 궤도 방정식(differential equation of the orbit of a particle)이란 어떤 중심력(Central Force) 하에서 움직이는 입자가 무슨 궤도를 갖게 되는지를 구할 수 있는 미분방정식입니다. 이 방정식에 중심력을 대입하여 풀면 \(\theta\)의 함수로 원점으로부터 입자까지의 거리 \(r\)을 구할 수 있어요. 그래서 \(\theta\)의 범위에 따라 \(r\)의 값을 구한 후 … 더 읽기
패러데이 법칙
5 (1)

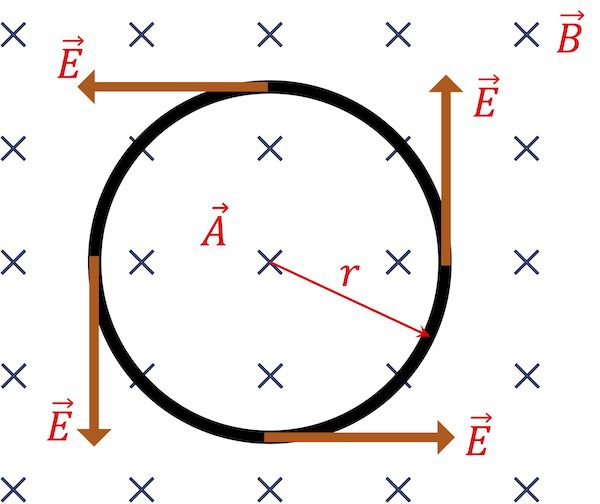
패러데이 법칙과 유도전기장에 대해 알아 봐요. 패러데이 법칙(Faraday’s law)이란 패러데이(Michael Faraday)가 발견한 전자기유도법칙으로 시간에 따라 변하는 자기장선속(magnetic flux)이 기전력을 생성한다는 법칙입니다. 이 법칙의 일반형은 다음과 같아요. \begin{align}\oint_c \vec E \cdot d \vec l = – {{d \Phi_B}\over{dt}}\end{align} 위 식에서 적분기호 밑의 \(c\)는 closed의 머리글자로 닫힌 경로를 뜻합니다. \(\Phi_B\)는 자기장 선속을 의미하고 이 자기장 선속이 시간에 … 더 읽기

Q 인자(Quality Factor)
5 (1)

한번 흔들어진 진동자가 얼마나 오랫동안 진동을 유지할 수 있는가의 척도인 Q 인자에 대해 알아 봐요. Q 인자(quality factor)는 Q 인수, Q 값이라고도 불리는데요. 이 인자는 진동을 시작한 진동자가 얼마나 오랬동안 그 진동을 유지할 수 있는가의 척도입니다. 예를 들어, 공기 중 용수철에 매달린 물체를 당겼다가 놓으면 진동을 시작하는데요. 당연히 오랫동안 그대로 두면 공기저항력에 의해 진동이 멈추게 … 더 읽기

사인과 코사인 곱의 적분
5 (1)

사인과 코사인 곱을 한 주기에 걸쳐 적분해 봐요. 사인과 코사인 곱의 적분 계산을 위해서는 부분적분법을 사용하면 편리해요. 1. 부분적분법 부분적분법 공식은 다음과 같아요. \begin{align}\tag{1}\int_a^b u {v}’ d \theta = \Big[uv\Big]_a^b – \int_a^b u’ v d\theta \end{align} 2. 사인과 코사인 곱의 적분 이제 사인과 코사인 곱의 적분을 알아 봐요. 즉, 다음의 적분을 계산해 보자는 거에요. \begin{align}\tag{2}\int_0^{2\pi} … 더 읽기

코사인 제곱 함수 적분
5 (1)

한 주기에 걸친 코사인 제곱 함수의 적분을 계산해 봐요. 코사인 제곱 함수 적분 방법을 알아 봐요. 즉, 다음의 적분을 계산해 보자는 거에요. \begin{align}\tag{1}\int_0^{2\pi} \cos^2 \theta d \theta\end{align} 이 계산을 위해서는 코사인 두배각 공식을 적용하는게 좋아요. 그 공식은 다음과 같아요. \begin{align}\tag{2}\cos 2 \theta = 2 \cos^2 \theta -1\end{align} 위 (2)식을 \(\cos^2 \theta\)에 대해 풀면 다음과 같아요. … 더 읽기

사인 제곱 함수 적분
5 (1)

한 주기에 걸친 사인 제곱 함수의 적분을 계산해 봐요. 사인 제곱 함수 적분 방법을 알아 봐요. 즉 다음의 적분을 계산해 보자는 거에요. \begin{align}\tag{1}\int_0^{2 \pi} \sin^2 \theta d\theta\end{align} 이 계산을 위해서는 코사인 두배각 공식을 이용하는게 좋아요. 코사인 두배각 공식은 다음과 같아요. \begin{align}\tag{2}\cos2\theta = 1- 2 \sin^2 \theta\end{align} 위 (2)식을 \(\sin^2 \theta\)에 대해 풀면 다음과 같아요. \begin{align}\tag{3}\sin^2 … 더 읽기

강제진동자(driven oscillator)
5 (1)

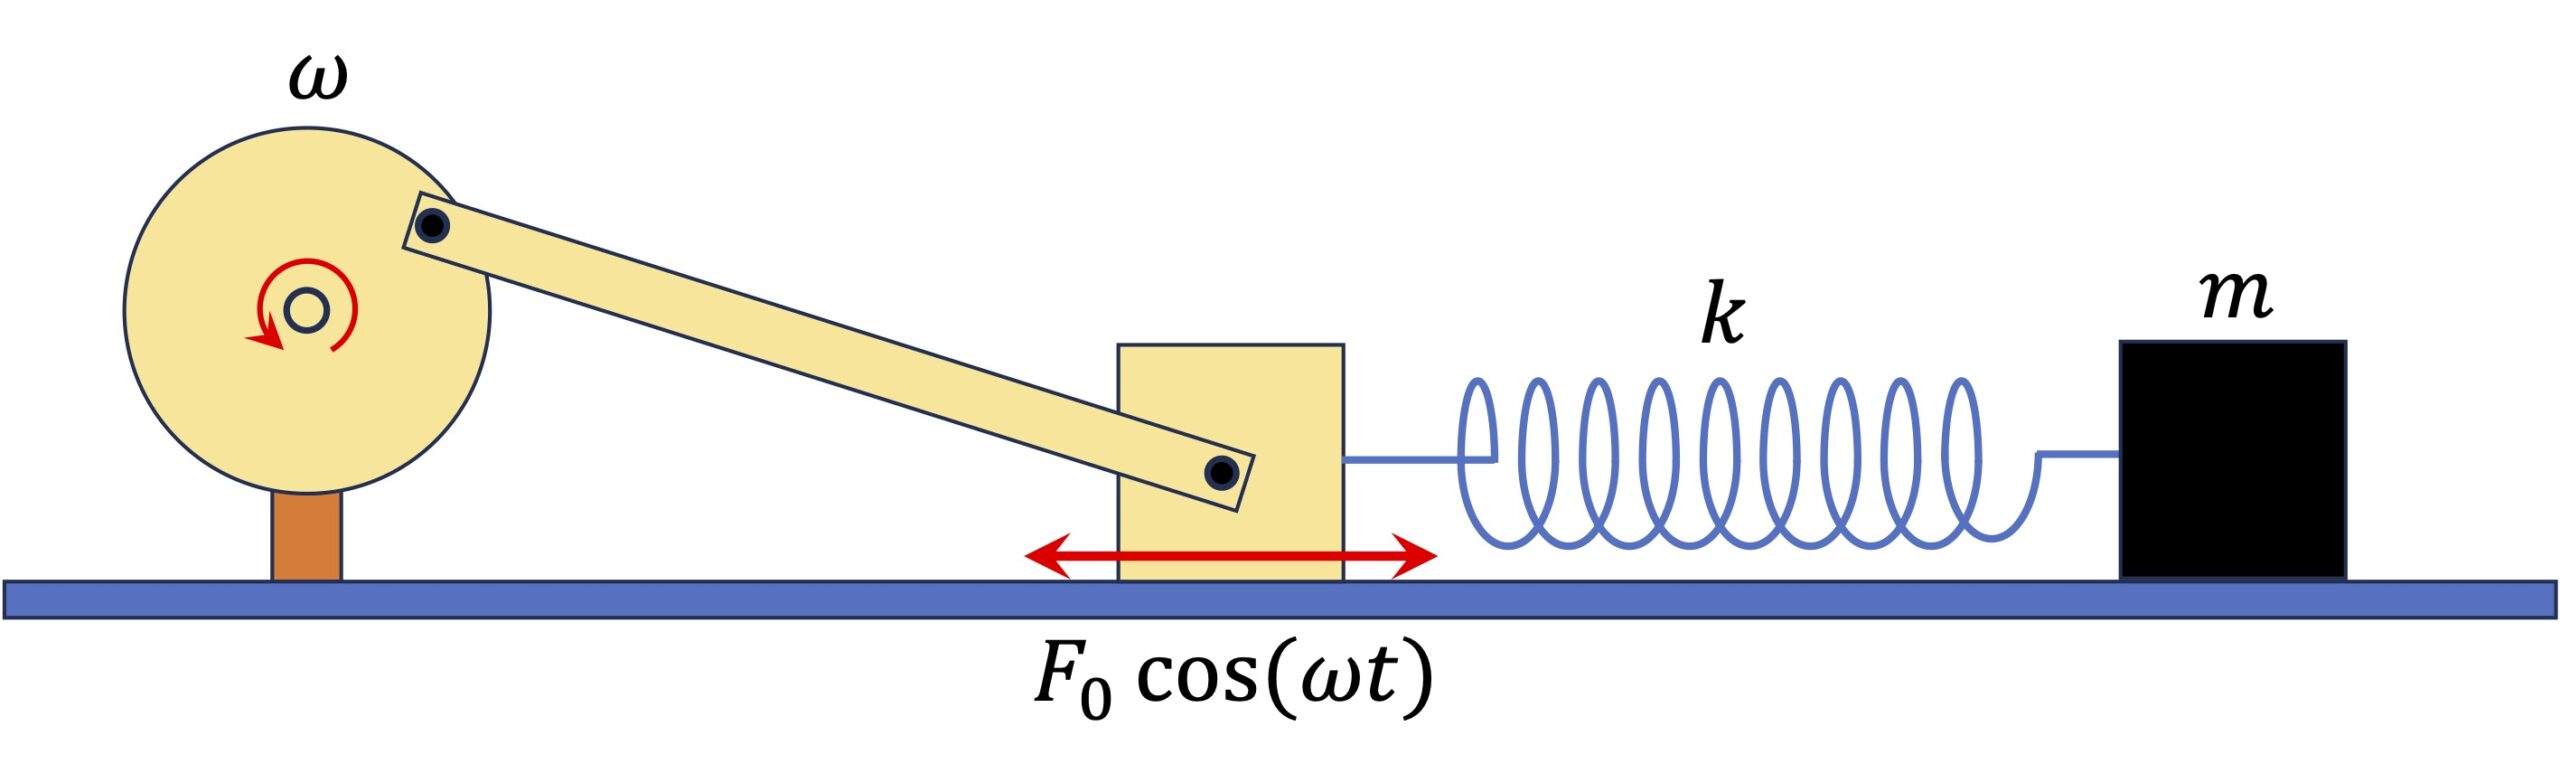
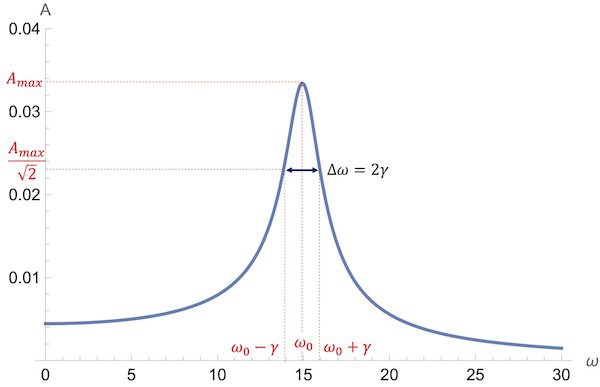
감쇠가 있는 강제진동자의 진동 특성을 알아 봐요. 강제진동자(driven oscillator)란 외부 강제력이 작용하는 조화진동자를 뜻합니다. 일반적으로는 감쇠가 있는 강제진동자라고 불러요. 왜냐면 감쇠가 없는 경우는 이상적으로만 존재할 뿐이니까요. 감쇠가 있는 강제진동자의 진동 변위 \(x(t)\)는 다음 식으로 표현됩니다. \begin{align*}x(t) = {{F_0 /m}\over{\sqrt{(\omega_0^2 – \omega^2)^2 + (2 \gamma \omega)^2}}} \exp \big( {i (\omega t – \tan^{-1} {{2 \gamma \omega}\over{\omega_0^2 … 더 읽기

진동 및 파동함수의 복소지수함수 표기 방법
5 (1)

진동 및 파동함수를 복소지수함수로 표현하는 방법과 그 이유를 알아 봐요. 진동 및 파동함수의 복소지수함수 표기 방법과 그렇게 표기하는 이유를 알아 봐요. 아래는 이번 글의 목차입니다. 1. 진동 및 파동함수의 복소지수함수 표기 방법 1-1. 진동함수의 복소지수함수 표기 진동이란 제자리에서 시간에 따라 물체의 변위가 주기적으로 변하는 것을 말합니다. 이를 식으로 쓰면 다음과 같아요. \begin{align}\tag{1}x(t) = A \cos … 더 읽기

삼각함수 합 또는 차를 곱으로 바꾸는 공식
5 (1)

삼각함수 합 또는 차를 곱으로 바꾸는 공식을 유도해 봐요. 삼각함수 합 또는 차를 곱으로 바꾸는 공식입니다. \begin{align*}&\sin a + \sin b = 2 \sin \big({{a+b}\over{2}}\big) \cos\big({{a-b}\over{2}}\big)\\[10pt]&\sin a – \sin b = 2 \cos \big({{a+b}\over{2}}\big) \sin\big({{a-b}\over{2}}\big)\\[10pt]&\cos a + \cos b = 2 \cos \big({{a+b}\over{2}}\big) \cos\big({{a-b}\over{2}}\big)\\[10pt]&\cos a – \cos b = 2 \sin \big({{a+b}\over{2}}\big) \sin\big({{a-b}\over{2}}\big)\\\end{align*} 이 글에서는 … 더 읽기

워드프레스 서버 이전 : 구글 클라우드 플랫폼에서
5 (1)

구글 클라우드 플랫폼에서 워드프레스 서버 이전 방법을 알아 봐요. 워드프레스 서버 이전 방법을 말씀드립니다. 즉, 워드프레스가 운영되는 서버를 바꾼다는 의미에요. 서버를 바꾸는 이유는 운영체제가 오래 되었거나 서버 하드웨어가 낡았거나 등의 여러 이유가 있을 수 있어요. 저는 이 블로그를 구글 클라우드 플랫폼에서 워드프레스로 운영해왔어요. 그런데 블로그를 시작한 지 3년이 넘으면서 인스턴스 운영체제가 오래되어 업데이트를 계속 해주어야 … 더 읽기